115/10/29
為什麼人形機器人這麼難做?
鄒明珆|
科技大觀園特約記者
一臺人形機器人抱著104片光碟高舉過頭,在重心劇烈偏移的極限狀態下,穩穩步行跨過終點線;另一側的賽道上,面對以不固定速度旋轉的箭靶,機器人在瞬息間計算出箭矢飛行時間,將箭精準地射進靶心。
這些高難度場景,來自國際智慧機器人聯盟世界盃(FIRA RoboWorld Cup)旗下的頂尖賽事「HuroCup 智慧人形機器人全能賽」。國立高雄科技大學電機工程系杜國洋教授,15年來受教育部委託主持選訓計畫,並長年擔任HuroCup大會主席,累計帶領逾1,500位師生走向國際。但在他眼中,這些看似炫技的關卡,真正磨礪的是隱身在機器人背後的未來工程人才。
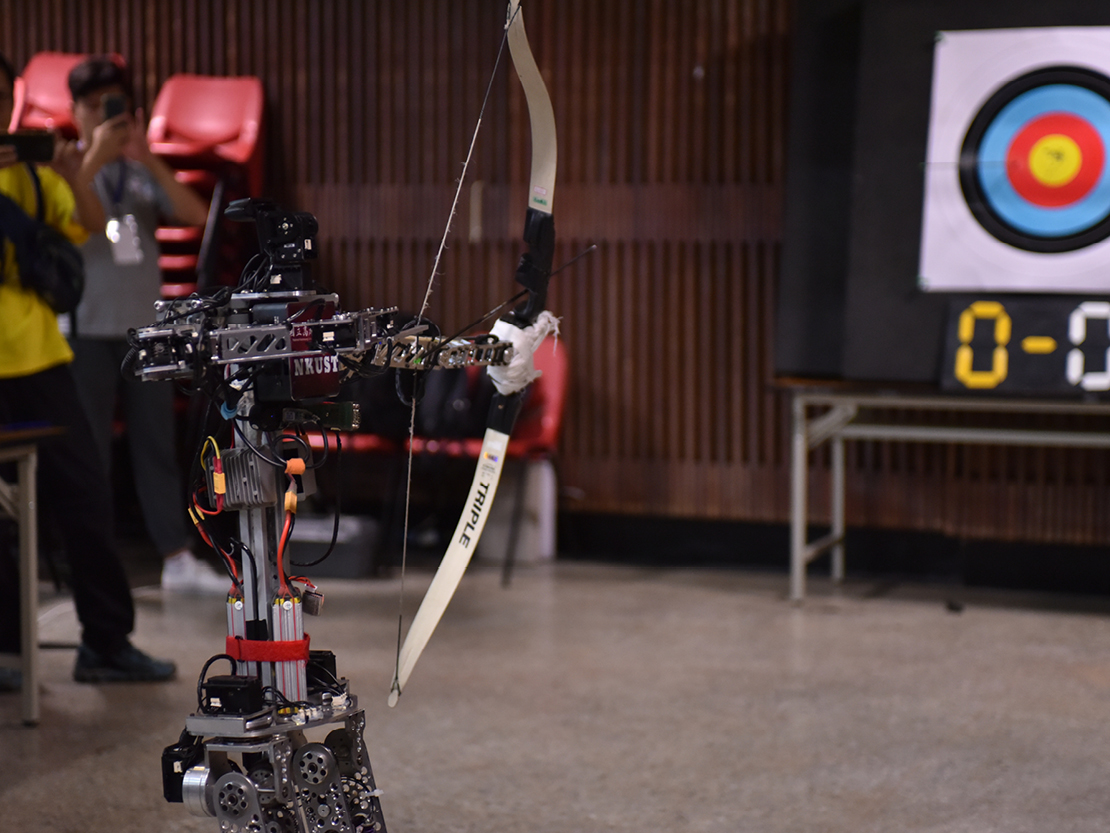
HuroCup 涵蓋足球、射箭等多項競技,考驗人形機器人的平衡能力、動作控制與任務執行能力。看似炫技的關卡背後,更是培養機器人研發與系統整合人才的實戰場域。(圖片提供:國立高雄科技大學電機工程系杜國洋教授)
以競賽錨定前瞻技術,為尚未成形的產業練兵
將時間拉回2011年,杜國洋教授投入選訓與辦理賽事的起點,既是回應當時的產業困境,也是為人才尋找新的發展出口。「當時不要說臺灣,全世界的人形機器人其實都還談不上真正的商業化。」他回憶,在當時的產業環境下,臺灣工業機器人市場幾乎以外商產品為主流,多數跨國企業的在臺據點以提供技術應用與維修服務為主,極少向本土釋出核心研發權限。若高等教育的人才培育僅跟隨既有市場需求,學生的工程視野與職涯天花板將被大幅限縮。
既然要培養具備核心研發實力的人才,就必須將目光投向前瞻技術。然而,在沒有成熟商業產品可供參照的年代,研發往往缺乏清晰目標。國際競賽因此成為關鍵的替代路徑:透過高規格的規則設定,預先定義出下一代機器人須具備的能力指標,讓各校團隊在解題過程中彼此激盪,為未來必然成形的產業提早蓄積技術能量。
賽事機制的設計正深刻體現上述邏輯。HuroCup涵蓋短跑、舉重、籃球、足球、射箭、障礙賽、馬拉松等多種競賽項目,並設有全能賽,考驗機器人在不同任務中的綜合表現。杜國洋教授以自然界作比喻:大象力大、猴子敏捷、獵豹奔馳迅速,各物種在單一項目上均超越人類,但唯有人類能同時展現多種運動能力的協調性,而這正是HuroCup賽事設計的初衷。「若賽制僅聚焦單一指標,打造一臺力量極大或速度極快的機體並非難題;真正的極限考驗,是讓一臺機體同時兼顧平衡、靈活與力量,並協調完成不同任務。」
正因如此,杜國洋教授更傾向將賽事視為「挑戰」而非單純的比賽,參與賽事的首要目的並非爭奪隊伍間的輸贏,而是在每一次賽場上挑戰技術極限,共同寫下機器人科技的里程碑。
會轉的標靶與失真的跑道,賽場變數逼出的工程實戰力
要真正跨越技術瓶頸,光靠實驗室裡的推演還不夠,更多考驗來自賽場上未曾預期的變數。
射箭項目便是主辦方刻意拋出的動態難題。相較於人類賽事的固定標靶,為跳脫單純的靜態辨識、提高動態視覺與射擊難度,主辦方讓箭靶以不規則速度持續旋轉。面對這項挑戰,參賽團隊必須先以演算法即時估測當下的旋轉角速度,精算箭矢離弦後的飛行秒數,進而推算靶心在下一刻的落點位置。換言之,機器人射出的不是眼前所見,而是瞄準「尚未發生的未來」。
對精度的追求,甚至延伸到地理環境的範疇。在實驗室或單一場域測試時,重力加速度通常被視為固定常數;但國際賽事巡迴全球,場地的海拔高度不同,細微的重力加速度差異便足以讓遠距射擊失之毫釐。這樣的敏銳度源於團隊向國內頂尖射箭隊請益時,觀察到箭矢長距離飛行時帶有微幅的拋物線弧度,進而促使學生主動建立拋物線物理補償模型,將當地因海拔產生的重力加速度變數納入演算法,即時微調機器人的射擊仰角與拉弓力道。
環境變數帶來的突發狀況更難以預測。在一場馬拉松賽事中,競賽跑道恰好部分曝曬在烈日下、部分隱沒在建築陰影中,強烈的光影反差對影像辨識帶來嚴苛考驗。杜國洋教授帶領的學生團隊起初嘗試以兩組色彩分割策略應對,辨識效果卻不如預期;最終在現場反向啟用平時為了換取運算速度而關閉的攝影機自動調光功能,並開發出結合調光後的自動色彩分割機制,因應現場光線的明暗動態調整影像判定標準,才順利克服當下的陽光與陰影干擾。
在賽場上逼出的種種臨場解方,化為杜國洋教授眼中最珍貴的工程養分。「機器人做出來不能只待在實驗室,出國前要拆解裝箱、抵達現場要重新組裝,組裝後更得因應不同的環境狀況進行逐一調校。」他強調,機器人「能動」只是及格,真正的工程思維在於系統的可靠度與可維護性。為了在賽場高壓下快速排查問題,團隊往往必須額外開發多套調校與自動診斷工具,精準定位哪顆馬達的連接線斷線、哪個關節出現機械位置偏差。這份在嚴苛限制下抽絲剝繭的臨機應變能力,正是工業級產品研發最核心的素養。
打破科系壁壘 ,在跨域盲區淬鍊出關鍵整合力
要將機體從實驗原型推向成熟的工業產品,除了臨場排查的應變力,更根本的考驗在於跨領域的系統整合能力。
這項工程特質,正是人形機器人最具育才價值的核心。在競賽團隊中,杜國洋教授通常將技術分工歸納為三大支柱:負責骨骼與動力的「機構與馬達伺服」、擔任感官的「影像感知系統」,以及負責大腦決策的「AI策略」。要在賽場上奪得佳績,三方必須嚴密協同運作,而磨合過程往往伴隨工程認知的碰撞。「影像端認為參數調好了、AI策略端也自認沒問題,轉頭卻抱怨機構動作跟不上他們。」杜國洋教授笑著說,這時居中協調、釐清系統介面的權責,就是最真實的工程課題。
他直言,這正是臺灣傳統教育體制最顯著的盲點。各科系必修課程規劃嚴密,學生的單科理論基礎扎實,但當產業邁向多技術交織的高階研發時,缺乏跨域整合視野的人才缺口便展露無遺。因此,他刻意打破學科界線,鼓勵學生「越界」解題。有人主動將視覺辨識與機構伺服結合,實現以畫面直接驅動關節修正的高階技術;也有非電力專長的學生,為了解決全機20、30顆高負載馬達的供電問題,硬是摸透了多組電池配置與電壓控制,甚至憑藉累積的實作經驗,協助業界排查電池控制器的技術瓶頸。
「有很多在業界的高階主管都跟我分享,在徵選公司人才時,只要在履歷看見具有出國征戰機器人賽事的經驗,幾乎一定會給予面試機會。」杜國洋教授表示,許多系統整合的棘手環節並不屬於任何科系的既定守備範圍,容易淪為無人認領的跨域盲區。而親歷實戰淬鍊的學生,早已養成動手拆解機體、追查齒輪磨損與零件故障根源的務實習慣,能在複雜的系統中迅速定位癥結,成為當前科技產業所需的跨領域問題解決人才。
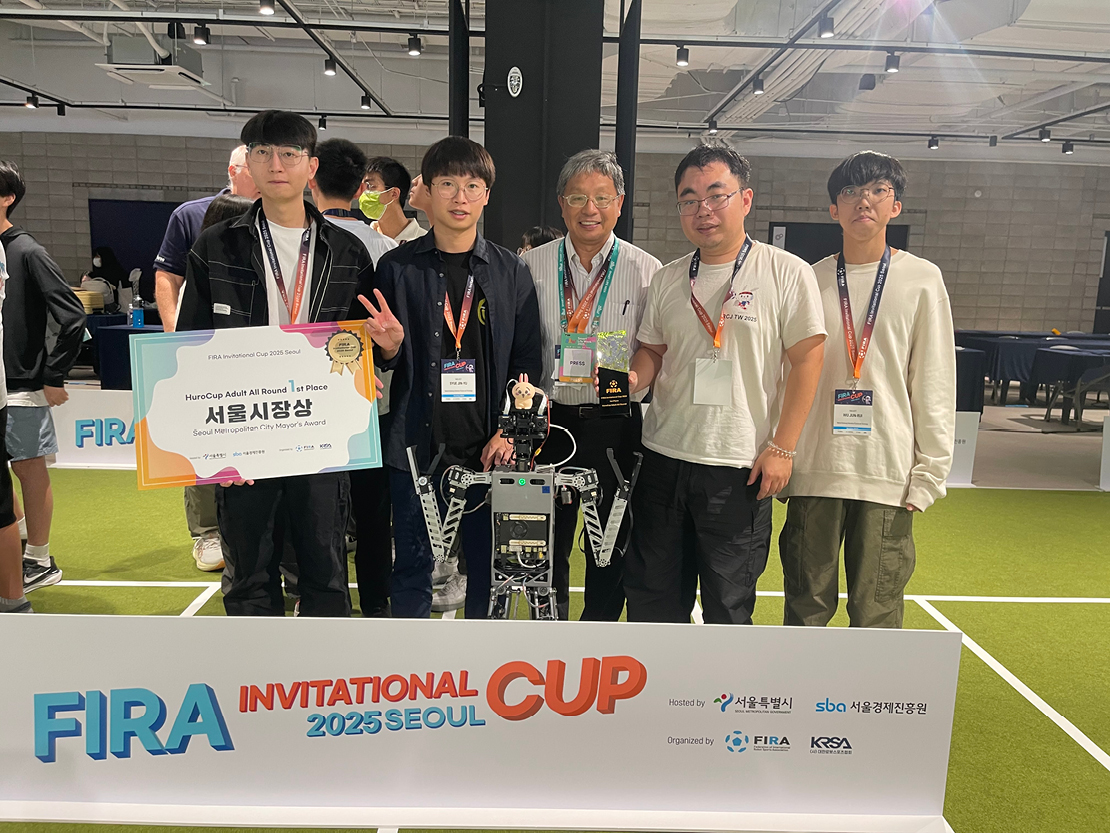
在「FIRA Invitational Cup 2025」中,杜國洋教授(右三)率隊參賽,獲得大型全能人形機器人組總成績第一名,並於舉重與射箭項目奪冠,展現團隊在機器人研發與系統整合上的實戰成果。(圖片提供:國立高雄科技大學電機工程系杜國洋教授)
提示詞背後的專業直覺,AI時代不可替代的工程底蘊
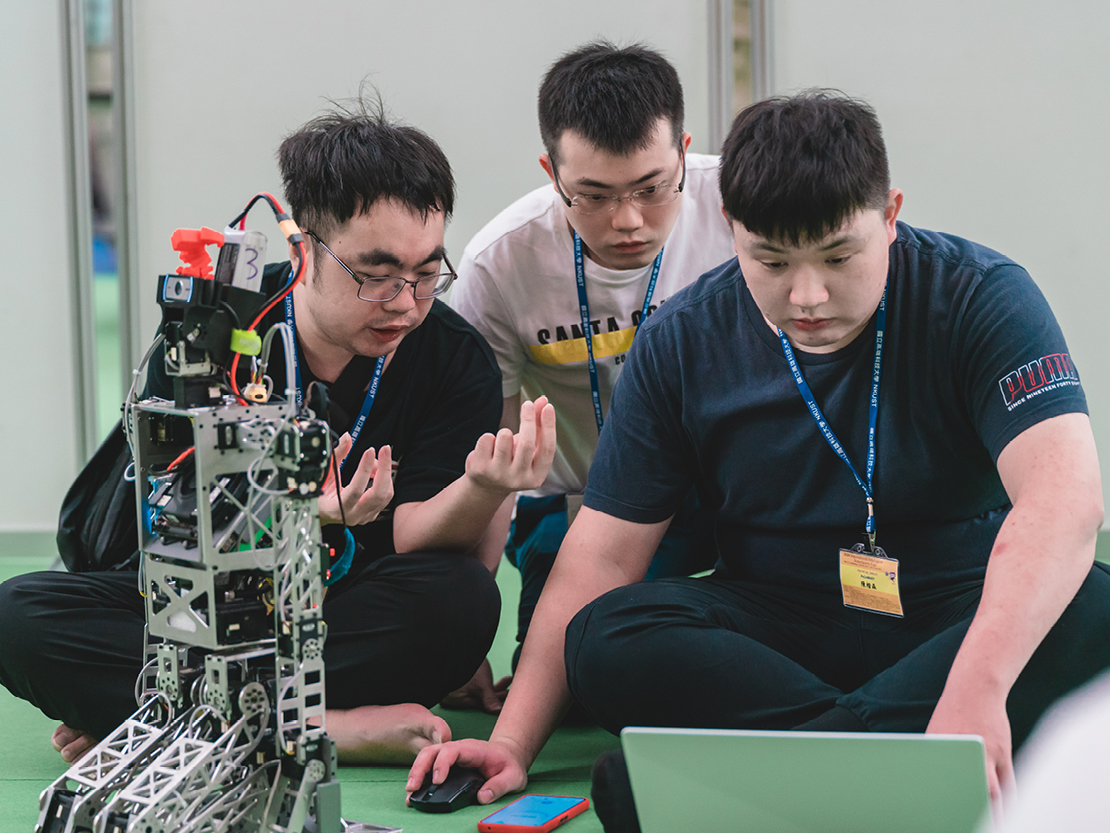
即使在賽場上遇到突發狀況,團隊仍能一邊討論、一邊修正程式,展現平時進行智慧機器人系統整合所培養的合作默契與臨場解題能力。(圖片提供:國立高雄科技大學電機工程系杜國洋教授)
儘管工程人才的培育愈發仰賴動手實作的直覺,近年席捲全球的生成式AI浪潮,卻引發了技術是否將被取代的焦慮。面對這樣的技術衝擊,杜國洋教授的態度顯得格外平靜。「其實不用過度恐慌。」他觀察,AI固然能大幅提升編寫程式的效率,但同一套工具在不同人手中,所能發揮的效益仍因人而異。
「關鍵在於使用者對問題本身的理解深度,這直接決定了給生成式AI提示詞(Prompt)的精準度。」他以批改學生微處理機實習作業的經驗為例,AI產生的程式碼往往形式完整、能漂亮地解出題目,但拉到真實硬體與商業產品的標準來看,往往充滿漏洞或缺乏可靠性。如果學生平時缺乏扎實的基礎工程訓練、沒有親自排查過軟硬體的錯誤,便無從辨析AI產出的程式碼背後的邏輯缺陷。「如同在過去的搜尋引擎時代,每個人都會查資料,但只有掌握關鍵字的人才能找到正確的解答;在AI時代,最怕的是我們根本不知道自己『不知道什麼』。」
正因如此,在軟體自動化門檻大幅降低的當下,杜國洋教授對有志投入機器人領域的年輕學子提出具體建議:第一步依然是穩紮穩打磨練程式編寫能力,因為整體的邏輯架構、多工規劃與系統調度,最終都要落實為程式指令;若能進一步涉獵基礎機械結構,在撰寫控制演算法時便能具備空間與動態的真實感,不致淪為脫離物理常理的空中樓閣。而在進階應用層面,新世代更能善用AI作為槓桿工具,例如近期已有團隊透過增強式學習,讓機器人自主探索出更節能的步態與跑姿。
在一次次跨越技術極限的國際賽事中,杜國洋教授帶領一代代學生走出課堂,在真實環境裡反覆測試、修正與解題。當競賽被定義為挑戰極限的里程碑,真正被推著大步向前的,是在未知與限制中親手拆解問題、在真實世界裡找到答案的未來工程師。
•專訪國立高雄科技大學電機工程系杜國洋教授